おめでとうございます!

Pythonで学ぶ離散事象シミュレーション

Diogo Costa (PhD, MSc)

Adjunct Professor, University of Saskatchewan, Canada & CEO of ImpactBLUE-Scientific

第1章: 動的システムと離散事象シミュレーション入門

動的 vs. 定常状態 動的システムと定常状態システムの状態変数の時間変化。動的では時間とともに変化し、定常では一定のまま。

離散事象モデルの用途 サプライチェーン活動のプロセスとワークフローの概略図。

例:

製造: 製造業の写真。

建設: 建設現場の写真。

Pythonで学ぶ離散事象シミュレーション

第2章: SimPy による離散事象モデルの構築

SimPy の主なメソッド

env = simpy.Environment()
env.process()
env.run()
env.timeout()
env.now

SimPy のリソース

simpy.Resource()
simpy.Container()
simpy.Store()
Pythonで学ぶ離散事象シミュレーション

第3章: モデルにおける決定論と非決定論の併用

決定論的(黄)と非決定論的(桃)プロセスの順序:

製造活動のプロセス順序の図。時系列で welding_1、manual_assembly_1、manual_assembly_2、welding_2。

# 次事象時刻の進行
time[0] = 0          
time[1] = time[0] + welding_1["time_hours"]
time[2] = time[1] + rd.gauss(manual_assembly_1["time_hours"], manual_assembly_1["std_hours"])
time[3] = time[2] + rd.gauss(manual_assembly_2["time_hours"], manual_assembly_2["std_hours"])
time[4] = time[3] + welding_2["time_hours"]
time[5] = time[4]
Pythonで学ぶ離散事象シミュレーション

第4章: 応用、クラスタリング、最適化、モジュール化

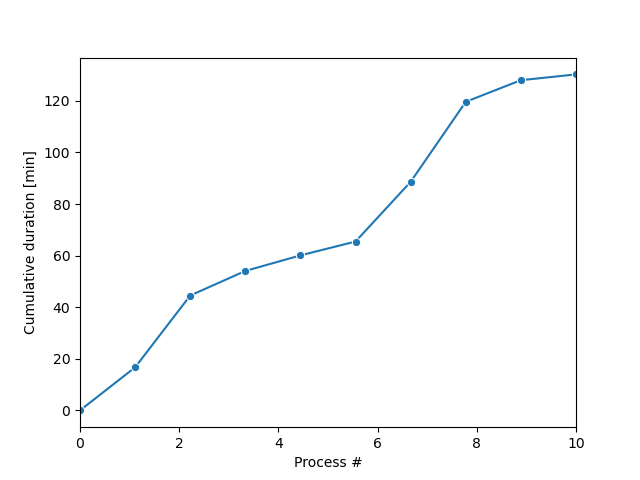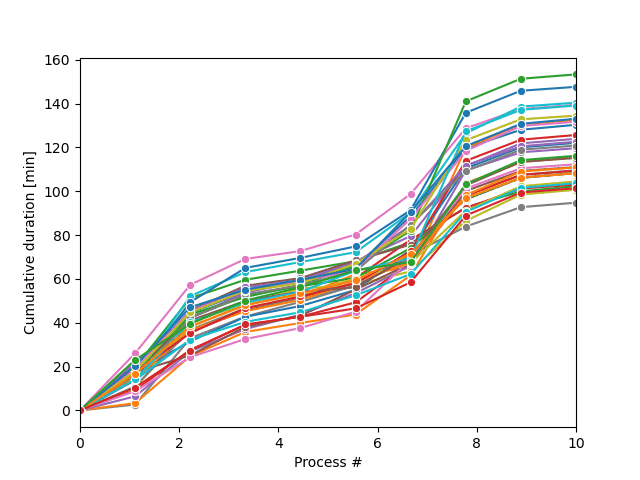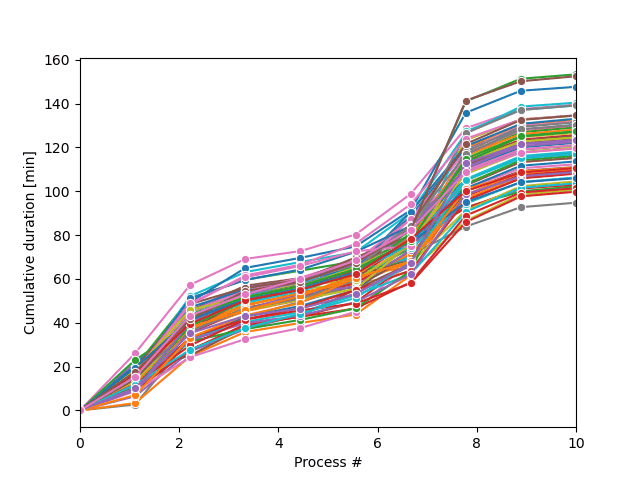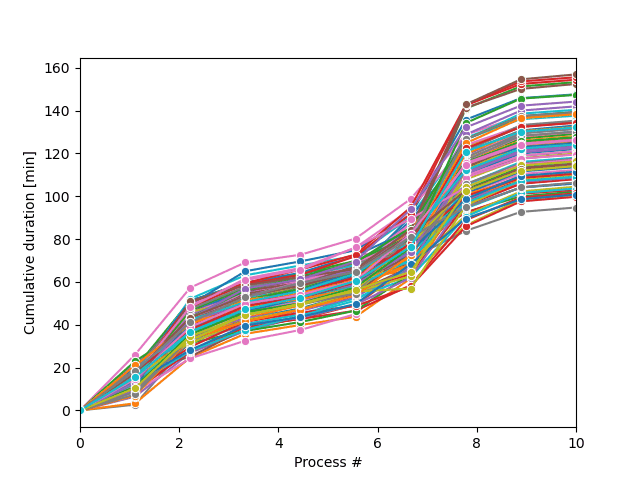
  • モンテカルロサンプリング 一連の連続プロセスを含む製造活動の応答エンベロープ。青の下線は Search & Stop 法で要件を満たした最後の実行。最良のシミュレーションで得た各プロセスの最短時間を強調表示。

  • クラスタ分析

  • 目的関数
  • モデルの拡張性とモジュール性

7つの関数で構成されたモデルの図。アップグレードで「func_b」を「func_b1」に置換し、「func_c」と「func_d」の間に「func_f」を追加。

Pythonで学ぶ離散事象シミュレーション

他の DataCamp コース

他の関連コース

  • Python でのモンテカルロシミュレーション
  • Python でのクラスター分析
  • Python による線形モデリング入門
  • Python でのサプライチェーン分析

Python ロゴ

Pythonで学ぶ離散事象シミュレーション

おめでとうございます!

Pythonで学ぶ離散事象シミュレーション

Preparing Video For Download...